Bellman-Ford 最容易被误读成“比 Dijkstra 慢、但能处理负边”的教材算法。这个说法漏掉了两个工程上更重要的点:第一,反复松弛给了它一个明确的失败信号——从源点可达的负权环;第二,同一个递推式可以在没有全局拓扑的网络里分布式运行,于是距离向量路由会继承它的收敛优点,也会暴露 count-to-infinity 这样的坏消息传播问题。
本文先讲集中式 Bellman-Ford
的不变式、提前停止和负环提取;再把松弛式改写成距离向量路由,逐条对照
RIP、Babel、EIGRP、BGP 与 OSPF
的规范;最后给出两个复现程序:bellman_ford_check.c
对拍 Floyd-Warshall,dv_sim.py 模拟
count-to-infinity 并重画本文的两张图。
一、问题、谱系与不变式
设有向图 \(G=(V,E)\),\(n=|V|\),\(m=|E|\),边权 \(w:E\to\mathbb{R}\),源点为 \(s\)。单源最短路要计算每个顶点 \(v\) 的
\[ \delta(s,v)=\min_{p:s\leadsto v}\sum_{e\in p}w(e), \]
前提是不存在从 \(s\) 可达且还能影响 \(v\) 的负权环;否则最短距离可以沿环无限下降,不是一个有限数。
Bellman-Ford 的历史比常见命名更分叉:Ford 的 RAND Paper P-923《Network Flow Theory》(1956)已经给出网络流和最短路背景下的松弛方法;Bellman 在 Quarterly of Applied Mathematics 16:87-90 的《On a routing problem》(1958)用动态规划方程表述路由问题;Moore 的《The shortest path through a maze》(1959)给出相近的逐层/队列式视角。因此文献中也常见 Bellman-Ford-Moore 的叫法。
核心操作只有一条边的松弛:
\[ \text{if } d[v] > d[u] + w(u,v),\quad d[v]\leftarrow d[u]+w(u,v),\quad \pi[v]\leftarrow u. \]
第 \(k\) 轮扫描完所有边后,标准不变式要写成两层:若从 \(s\) 到 \(v\) 存在一条至多 \(k\) 条边的路径,\(d[v]\) 不大于这些路径长度的最小值;同时,任何有限的 \(d[v]\) 始终等于某条从 \(s\) 到 \(v\) 的真实路径长度,因此它是最短距离的上界。不能说第 \(k\) 轮后“正好等于至多 \(k\) 边路径最小值”,因为同一轮内后面的边可以继续使用前面刚更新的距离。没有负权环时,一条简单最短路最多有 \(n-1\) 条边,所以 \(n-1\) 轮后收敛。若第 \(n\) 轮仍能松弛某条边,那么某条可达路径在超过 \(n-1\) 条边后还变短,路径中必含负权环。
提前停止只改变实际轮数,不改变最坏复杂度。某一轮没有任何松弛时,下一轮也不会再有松弛,可以立即返回;但有输入会让每轮只推进一小步,最坏仍是 \(O(nm)\) 次边检查。
二、负权环不仅要检测,还要提取
负权环的工程含义取决于模型:差分约束里代表不等式矛盾,外汇图里代表忽略手续费和滑点后的套利机会,最短路服务里代表请求本身无定义。只返回一个布尔值通常不够,至少要能拿到一条环作为诊断证据。

提取方法是 Bellman-Ford 的一个小技巧。第 \(n\) 轮记录最后被更新的顶点
\(x\),沿前驱指针走 \(n\)
步,必然进入某个负权环;再从这个点沿前驱走到重复即可得到环。本文的
C 程序在例图上输出
2->3->1->2,对应权重 \(-1-1-1=-3\)。
需要注意两个边界:
- 只检测从源点可达的负权环。不可达分量里的负环不会影响从 \(s\) 出发的最短路。
- 若要标记所有距离无下界的顶点,应先找出第 \(n\) 轮能被松弛的顶点集合,再沿原图正向搜索;这些点以及它们可达的点都没有有限最短距离。
下面是可运行实现里的核心片段(完整代码见
reproduce/bellman_ford_check.c):
for (int r = 1; r <= n - 1; r++) {
    int changed = 0;
    for (int i = 0; i < m; i++) {
        if (dist[e[i].u] != INF && dist[e[i].u] + e[i].w < dist[e[i].v]) {
            dist[e[i].v] = dist[e[i].u] + e[i].w;
            pred[e[i].v] = e[i].u;
            changed = 1;
        }
    }
    if (!changed) break;
}

int x = -1;
for (int i = 0; i < m; i++) {
    if (dist[e[i].u] != INF && dist[e[i].u] + e[i].w < dist[e[i].v]) {
        pred[e[i].v] = e[i].u;
        x = e[i].v;
    }
}
if (x >= 0) {
    for (int i = 0; i < n; i++) x = pred[x];
    /* x is now on a reachable negative cycle. */
}整数实现要防溢出:INF 不能取
LLONG_MAX 后直接参与加法;本文程序用
long long 和足够小的哨兵,并在
dist[u] != INF 后才加边权。
三、SPFA、Yen 改进与负权最短路前沿
SPFA(Shortest Path Faster Algorithm)把“每轮扫所有边”换成“只处理距离刚变小的顶点的出边”:顶点 \(u\) 的距离被改小后入队,出队时松弛所有出边。段凡丁 1994 年发表于《西南交通大学学报》的《关于最短路径的 SPFA 快速算法》使这个名字在中文语境里流行;队列式松弛思想本身可追溯到 Moore 等更早工作。
SPFA 的优点是能在许多稀疏、随机、实际变化不大的图上少做大量无效扫描;缺点是最坏复杂度仍为 \(O(nm)\)。这个界不是只来自“大 O 保守估计”:Ahuja、Magnanti、Orlin 的《Network Flows》(1993)按 label-correcting 框架给出 \(O(nm)\) 界;Cherkassky、Goldberg、Radzik(Mathematical Programming, 1996)专门比较各种队列规则,并把 FIFO 队列放在会退化的 label-correcting 家族里。直观的对抗思路是让顶点先以较差标签出队并扫描大量出边,再被更靠前的顶点改小标签、重新入队,如此重复 \(\Theta(n)\) 层。它适合作为工程启发式,不适合作为“平均很快所以总安全”的接口承诺。SLF(Small Label First)和 LLL(Large Label Last)等队列策略能改善一些输入上的常数,不改变最坏界。
Yen 在 1970 年给出 Bellman-Ford 的扫描顺序改进:先给顶点一个线性序,把边分为正向边和反向边;每轮按正序松弛正向边、按逆序松弛反向边。这个非自适应版本把保证轮数从 \(n-1\) 降到 \(\lceil n/2\rceil\),但每轮仍接触所有边,渐进复杂度仍是 \(O(nm)\)。
负权单源最短路长期被 Bellman-Ford 的 \(O(nm)\) 界统治,但不是没有后续进展:
| 工作 | 权重假设 | 代表结论 | 工程含义 |
|---|---|---|---|
| Yen 1970 | 一般权重,无负环 | 调整松弛顺序,最坏轮数约减半 | 常数改进,代码仍简单 |
| Goldberg 1995 | 整数权重 | 缩放算法处理负整数权重,复杂度依赖权值范围 | 理论上优于朴素 BF,但实现复杂 |
| Bernstein、Nanongkai、Wulff-Nilsen 2022 | 整数负权 | FOCS 2022 最佳论文,近线性随机算法 | 理论突破,离常规库实现仍远 |
| Fineman 2024 | 实数负权 | STOC 2024,\(\tilde O(mn^{8/9})\) 随机算法 | 首次突破一般实数负权的 \(mn\) 屏障 |
这张表不是选型建议。生产代码里,若权重非负,Dijkstra 仍是首选;若只有少量负边且要求全源最短路,Johnson 重赋权把一次 Bellman-Ford 和多次 Dijkstra 组合起来更常见;若输入可被对抗构造,SPFA 不能替代最坏界清晰的 Bellman-Ford。
四、从松弛式到距离向量路由
集中式 Bellman-Ford 的松弛式是
\[ d[v] = \min_{(u,v)\in E}\{d[u] + w(u,v)\}. \]
距离向量路由把方向换成“我到目的地 \(d\) 的距离由邻居通告决定”:
\[ D_x(d)=\min_{y\in N(x)}\{c(x,y)+D_y(d)\}. \]
每台路由器只知道邻居、链路代价和邻居发来的距离向量,不需要全局拓扑,也没有 OSPF 那样的统一链路状态数据库。好消息传播很快:某条更短路径出现时,沿路径逐跳降低距离即可。坏消息传播慢:某条路径失效后,旧信息可能绕一圈又回到故障点,形成临时环。
RIP v2(RFC 2453)是经典距离向量协议,关键参数都能在规范里找到:
| 项目 | RFC 2453 位置 | 规范事实 |
|---|---|---|
| 算法来源 | Section 3.1、3.4 | RIP 基于 Bellman-Ford / distance-vector |
| 最大距离 | Section 3.2 | 路径上限为 15 hops,metric 16 表示不可达 |
| split horizon / poisoned reverse | Section 3.4.3 | 不把从某接口学来的路由原样从该接口发回,或发回 metric 16 |
| triggered updates | Section 3.4.4、3.10.1 | 路由变化时可触发更新,但仍要抑制过度更新 |
| 定时器 | Section 3.8 | 典型 30 s 周期更新;180 s 未刷新则路由无效;garbage collection 120 s |
| 报文输出 | Section 3.10.2 | 生成 Response 时按接口和策略过滤/毒化条目 |
“RIP 的无穷是 16”不是随手取的小常数,而是用有限上界换收敛保证:当错误距离一路增加到 16,路由就被认定不可达。代价也很明显,RIP 不适合直径超过 15 跳的网络。
五、count-to-infinity:两点能修,三角仍会坏
最小例子是 A–B–C,目的地为 A。A-B 断开后,B 先把到 A 的距离设为 16;但 C 还保留“经 B 到 A,距离 2”的旧消息。若 B 采信 C,就得到距离 3;下一轮 C 又采信 B,变成 4;如此直到 16。这不是负权环,而是分布式系统中旧状态绕路返回。
reproduce/dv_sim.py
用同步轮次模拟这个过程,metric 上限固定为 RIP 的
16。下图的纵轴是系统中最大的通告 metric:
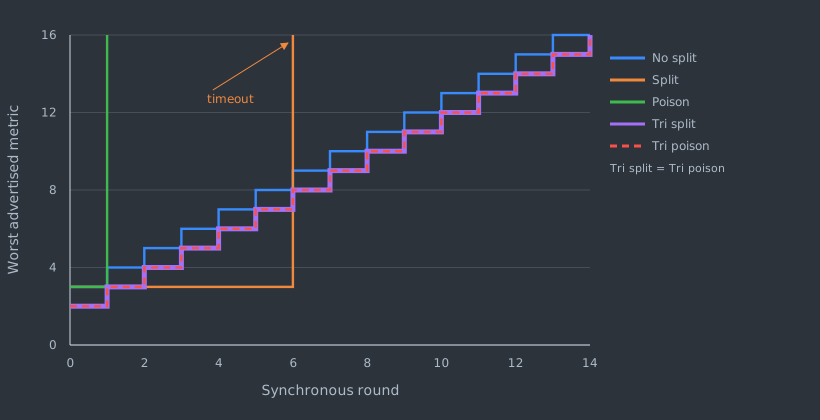
复现结果如下:
| 场景 | 策略 | 到 16 所需轮数 | 同步消息数 |
|---|---|---|---|
| B-C 两点环 | 无 split horizon | 14 | 28 |
| B-C 两点环 | split horizon | 6 | 12 |
| B-C 两点环 | poisoned reverse | 1 | 2 |
| A-B-C 三角环 | split horizon | 14 | 84 |
| A-B-C 三角环 | poisoned reverse | 14 | 84 |
simple split horizon 不是主动毒化:它只是省略从某邻居学来的反向路由。两节点例子里,B 和 C 都收不到对方关于该目的地的条目,错误路由要等 6 个 30 秒周期、也就是 RFC 2453 Section 3.8 的 180 秒 timeout 后才失效;poisoned reverse 才会把反向路由以 metric 16 发回去,一轮打断两路由器环。三角例子是:A、B、C 形成环,故障后暂态 next-hop 为 \(A\to B\)、\(B\to C\)、\(C\to A\)。split horizon 只禁止“把路由发回给自己的下一跳”,但 A 仍能从 B 收到坏消息,B 仍能从 C 收到坏消息,C 仍能从 A 收到坏消息;poisoned reverse 也只保证两路由器环路立即破掉。RFC 2453 Section 3.4.3 明确说 poisoned reverse 会防止只涉及两个网关的环路,三节点及以上环路仍需要靠触发更新、超时和有限无穷收敛。
六、BGP、Babel、EIGRP 与 OSPF:四种防环路线
距离向量不是所有路由协议的共同祖先。几个常见协议对“没有全局视图时如何防环”给了不同答案。
BGP 是路径向量,不是 Bellman-Ford。 RFC
4271 摘要和 Section 1 说明,BGP
交换的是网络可达信息以及这条信息穿过的 AS 列表;Section
5.1.2 定义 AS_PATH,Section 9.1.2 要求 AS loop
检测扫描完整 AS path,若其中出现本地 AS 号,该路由应从 Phase
2 决策中排除。它仍会选择路径、执行策略和聚合,但不要把 BGP
简化成“跑 Bellman-Ford 的互联网版”。
Babel 是改造过的距离向量。 RFC 8966 Section 2.2 直接把 Babel 的概念算法写成 Bellman-Ford;Section 2.3 展示临时环和 count-to-infinity;Section 2.5 解释用序列号解决 starvation;Section 3.5.1 在路由维护规则中细化可行性条件(feasibility condition)和序关系,决定哪些通告可被接受。Babel 的目标不是永远选择瞬时最短路,而是在移动和无线网络里限制环路持续时间,再慢慢收敛到最优。
EIGRP/DUAL 用扩散计算保证无环。 RFC 7868 说明 EIGRP 基于距离向量技术,具体算法是 DUAL;Section 3.3 写 feasibility condition,Section 3.4 写 Update、Query、Reply 等消息。Garcia-Luna-Aceves 的 IEEE/ACM Transactions on Networking 1993 论文《Loop-Free Routing Using Diffusing Computations》给出这类算法的理论基础:当本地没有可行后继(feasible successor)时,路由器发起扩散查询,等依赖范围内的回复回来再切换,避免瞬时环。
OSPF 是链路状态。 RFC 2328 摘要说每台 OSPF 路由器维护描述 AS 拓扑的链路状态数据库,并从该数据库计算最短路径树;Section 2.2 与 Section 16.1 描述 shortest-path tree 计算。它的典型实现使用 Dijkstra,而不是分布式 Bellman-Ford。链路状态的代价是泛洪 LSAs、维护一致数据库和处理区域;收益是坏消息不必逐跳猜测,拓扑变化后可以重新计算全局最短路径树。
| 协议 | 类型 | 环路控制 | 主要代价 |
|---|---|---|---|
| RIP | 距离向量 | split horizon、poisoned reverse、triggered updates、metric 16 | 坏消息慢,直径受限 |
| Babel | 距离向量改造 | 可行性条件、序列号、请求机制 | 可能先保无环再慢慢到最优 |
| EIGRP | 距离向量 + DUAL | 可行后继、Query/Reply 扩散计算 | 协议状态机更复杂 |
| BGP | 路径向量 | AS_PATH 防 AS 级环路,策略优先 |
路径属性和策略复杂,收敛可慢 |
| OSPF | 链路状态 | LSA 泛洪后本地 Dijkstra | 需要同步链路状态数据库 |
七、复现实验:C 对拍与同步距离向量模拟
本文不写墙钟 benchmark,因为这篇的关键不是“谁快几毫秒”,而是轮数、松弛次数、消息数这类与机器负载无关的指标。复现环境如下:
- OS:Linux 6.6.87.2-microsoft-standard-WSL2。
- CPU:Intel Core i9-12900K;复跑命令使用
taskset -c 10。 - 编译器:GCC 16.1.1,参数
-O2 -Wall -Wextra;另用-fsanitize=address,undefined跑一遍。 - Python:
python3,验证环境版本 3.14.5;dv_sim.py只用标准库生成 SVG。
运行命令:
cd post/algorithms/44-bellman-ford-routing/reproduce
gcc -O2 -Wall -Wextra -o bellman_ford_check bellman_ford_check.c
taskset -c 10 ./bellman_ford_check > bf-results.txt
gcc -O1 -g -fsanitize=address,undefined -Wall -Wextra -o bellman_ford_check_asan bellman_ford_check.c
taskset -c 10 ./bellman_ford_check_asan > bf-asan-results.txt
rm -f bellman_ford_check bellman_ford_check_asan
taskset -c 10 python3 dv_sim.py > dv-run.txt
bf-results.txt 的输出:
clrs_sample rounds=4 attempts=40 relaxes=7 neg=0 dist= 0 2 4 7 -2
negative_cycle rounds=4 attempts=20 relaxes=17 neg=1 cycle=2->3->1->2
fuzz_ok cases=2000 max_n=8 oracle=floyd_warshall
第一行是 CLRS 常用的 5 点 10 边样例,4 轮、40 次边检查、7
次成功松弛后提前停止,距离为 \(0,2,4,7,-2\)。第二行是本文负环图,提取到
2->3->1->2。第三行用固定随机种子生成
2000 个 \(n\le 8\)
的小图;若 Floyd-Warshall 判断源点可达负环,Bellman-Ford
必须也报告负环;否则每个顶点距离必须逐项相等。
dv-results.csv 的输出与第五节表格一致:
case,policy,rounds_to_inf,messages
chain_none,none,14,28
chain_split,split,6,12
chain_poison,poison,1,2
triangle_split,split,14,84
triangle_poison,poison,14,84
这两个程序分别覆盖本文两类结论:集中式算法的正确性由小图
oracle 对拍;距离向量的收敛轮数由明确状态机模拟。图
negative-cycle.svg 与
count-to-infinity.svg 都由
dv_sim.py 生成,避免手画数值与正文不一致。
八、工程选型与常见坑
| 场景 | 推荐做法 | 原因 |
|---|---|---|
| 非负权单源最短路 | Dijkstra,必要时配合堆或桶 | 更快,证明依赖非负权 |
| 有负边、无负环、单源 | Bellman-Ford;小图可尝试 SPFA | 最坏界清晰,能报告负环 |
| 有负边、全源稀疏图 | Johnson:一次 BF 重赋权,再多次 Dijkstra | 避免对每个源点都跑 BF |
| 差分约束可满足性 | 加虚拟源点,跑 BF 找负环 | 负环正好对应矛盾约束 |
| 简单 IGP/教学网络 | RIP 可演示距离向量机制 | metric 16 和 30 s 周期限制明显 |
| 动态无线/mesh | Babel 这类带可行性条件和序列号的协议 | 先限制环路,再逐步最优 |
常见实现错误有四类。
第一,把“有负边”误写成“有负环”。负边本身不破坏最短路定义,负环才会让距离无下界。
第二,负环提取只从第 \(n\) 轮的更新点直接打印前驱链。若不先回溯 \(n\) 步,起点可能在通往环的尾巴上,不在环内。
第三,用 SPFA 时只统计入队次数,却忘了“从源点不可达的负环不该被报告”。入队计数法只对从源点传播到的顶点有效;全图负环检测需要加虚拟源点或逐分量处理。
第四,把 split horizon 当成完整防环方案。simple split horizon 只省略反向条目,两点回声要靠 timeout 失效;poisoned reverse 才会主动发 metric 16 打断两点环。三角环路仍会让坏消息绕另一条边回来,RIP 的 metric 16 是最后保险,不是优化。
九、参考资料
规范与文档
- G. Malkin, RFC 2453, RIP Version 2, 1998:Section 3.1、3.2、3.4.3、3.4.4、3.8、3.10.1、3.10.2。
- Y. Rekhter, T. Li, S. Hares, RFC 4271, A Border Gateway Protocol 4 (BGP-4), 2006:摘要、Section 1、5.1.2、9.1.2。
- J. Chroboczek, D. Schinazi, RFC 8966, The Babel Routing Protocol, 2021:Section 1.1、2.2、2.3、2.5、3.5.1。
- D. Savage et al., RFC 7868, Cisco’s Enhanced Interior Gateway Routing Protocol (EIGRP), 2016:Section 3.1、3.3、3.4。
- J. Moy, RFC 2328, OSPF Version 2, 1998:摘要、Section 2.2、16.1。
核心论文
- Lester R. Ford Jr., Network Flow Theory, RAND Corporation Paper P-923, 1956。
- Richard Bellman, “On a routing problem,” Quarterly of Applied Mathematics, 16:87-90, 1958。
- Edward F. Moore, “The shortest path through a maze,” Proceedings of the International Symposium on the Theory of Switching, Part II, Harvard University Press, 1959, pp. 285-292。
- 段凡丁,《关于最短路径的SPFA快速算法》,《西南交通大学学报》,1994 年第 2 期,207-212 页。
- Jin Y. Yen, “An algorithm for finding shortest routes from all source nodes to a given destination in general networks,” Quarterly of Applied Mathematics, 27(4), 1970。
- Ravindra K. Ahuja, Thomas L. Magnanti, James B. Orlin, Network Flows: Theory, Algorithms, and Applications, Prentice Hall, 1993。
- Boris V. Cherkassky, Andrew V. Goldberg, Tomasz Radzik, “Shortest paths algorithms: Theory and experimental evaluation,” Mathematical Programming, 73, 1996。
- Andrew V. Goldberg, “Scaling algorithms for the shortest paths problem,” SIAM Journal on Computing, 24(3), 1995。
- Aaron Bernstein, Danupon Nanongkai, Christian Wulff-Nilsen, “Negative-Weight Single-Source Shortest Paths in Near-linear Time,” FOCS 2022;FOCS 2022 best paper。
- Jeremy T. Fineman, “Single-Source Shortest Paths with Negative Real Weights in \(\tilde O(mn^{8/9})\) Time,” STOC 2024。
- J. J. Garcia-Luna-Aceves, “Loop-Free Routing Using Diffusing Computations,” IEEE/ACM Transactions on Networking, 1(1):130-141, 1993。
实验
reproduce/bellman_ford_check.c:Bellman-Ford、提前停止、负环提取、Floyd-Warshall 对拍。reproduce/dv_sim.py:count-to-infinity 同步轮次模拟,生成count-to-infinity.svg与negative-cycle.svg。reproduce/bf-results.txt、reproduce/bf-asan-results.txt、reproduce/dv-results.csv:本文引用的复现输出。
上一篇:Dijkstra 与 A*:非负权、启发式与工程优先队列 下一篇:最小生成树:割性质、Kruskal/Prim/Borůvka 与线性时间开放问题
相关阅读:
读完这篇,下一步读什么
优先读同系列或同问题的下一篇,把单篇消费变成主题集群。
路由算法:距离向量 vs 链路状态 vs 路径向量
互联网的路由表是人类建造的最大分布式数据结构。
Dijkstra 与 A*:非负权、启发式与工程优先队列
从 Dijkstra 的 label-setting 不变式出发,解释负权反例、A* 的可采纳与一致启发式、reduced cost 等价关系,并用可复现 C 程序按扩展节点、出堆、松弛与 decrease-key 次数比较实现取舍。
网络工程索引
汇总本站网络工程系列文章,覆盖分层模型、以太网、IP、TCP、DNS、TLS、HTTP/2/3、CDN、BGP 与故障诊断。
【网络工程】全局负载均衡:GSLB、DNS 调度与 Anycast
系统讲解全局负载均衡的工程实现:GeoDNS 的原理与精度问题、Anycast 的路由收敛与故障转移、BGP 社区在流量调度中的应用、多活架构的流量切换策略,建立跨地域流量调度的完整知识体系。